
E4ALN47954
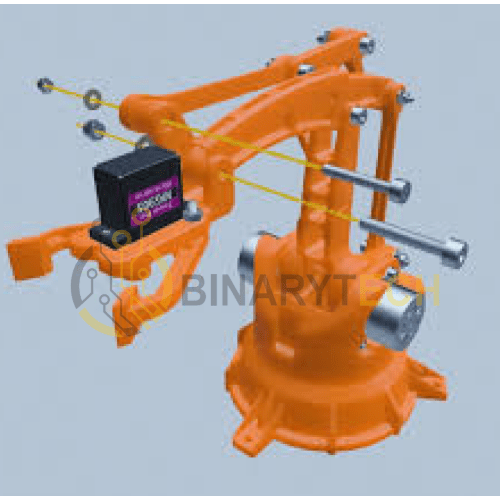
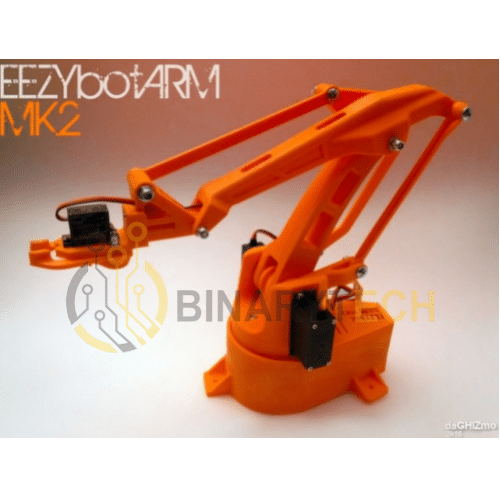
BRAS ARM MK3 AVEC MOTEUR PAS A PAS
5 500,00 DA
12 résultats
Châssis de voitures robots, bras robotisés, roues et kits à monter : la base mécanique des robots programmables pilotés par Arduino, ESP32 ou carte compatible.
E4ALN47954
5KHQW46980
B1Q3346976
Q25C146968
BNQQZ26245
47B1426237
CW25H22927
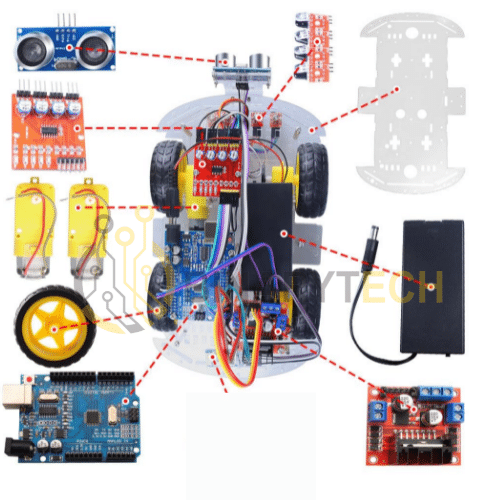
Un robot programmable se construit en trois temps : une partie mécanique (châssis, roues, articulations), des moteurs, puis une carte qui exécute votre programme. Cette catégorie couvre surtout la mécanique et les kits complets ; l'électronique de commande se trouve dans la catégorie Bases de robotique.
Pensez enfin à l'alimentation : plusieurs moteurs qui démarrent en même temps font chuter la tension et redémarrent la carte. Prévoyez une batterie capable de fournir le courant de démarrage, et un driver de moteurs adapté.
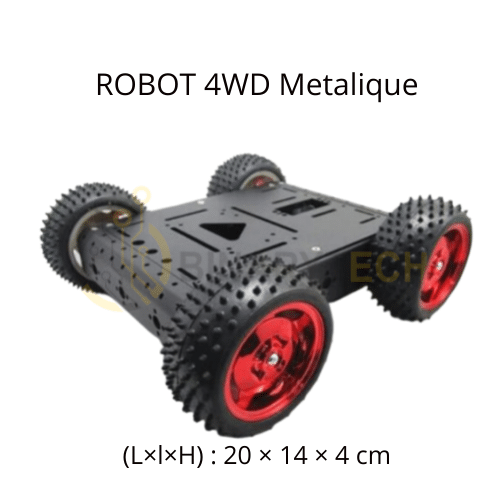
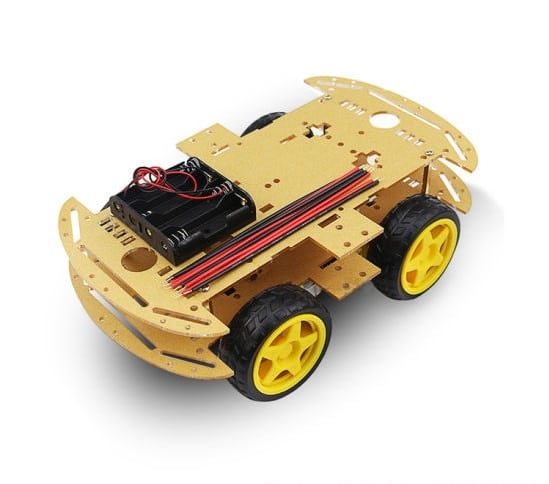
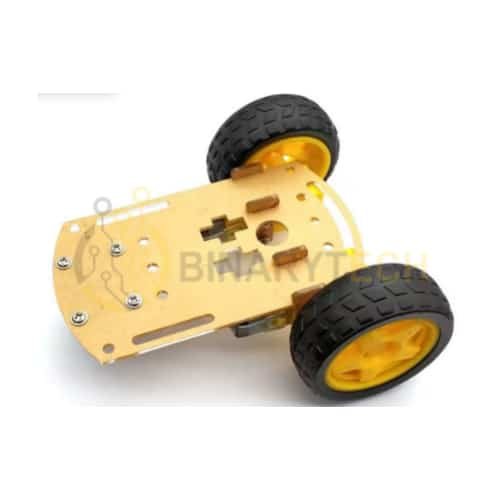
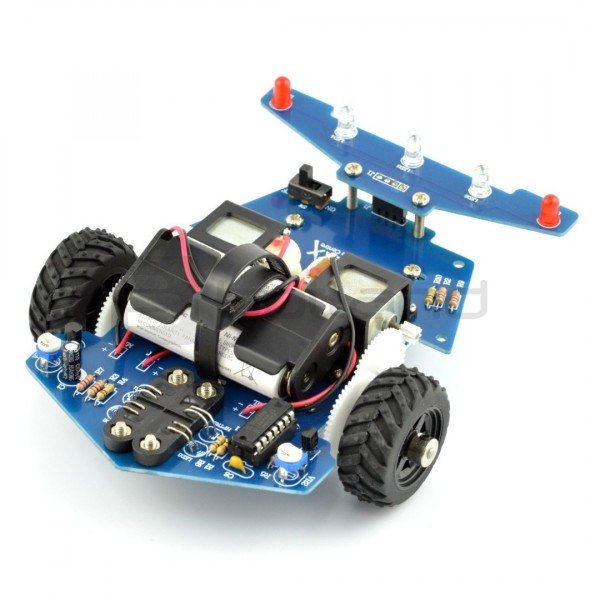
Le 3 roues utilise deux moteurs et une roue folle : il pivote sur place et consomme peu, c'est le choix classique pour un suiveur de ligne. Le 4 roues motrices offre plus d'adhérence et de couple sur moquette ou sol irrégulier, au prix de quatre moteurs à alimenter et piloter.
Oui, ce sont des plateformes mécaniques neutres : les platines sont percées pour recevoir une carte Arduino, ESP32 ou équivalent et un driver de moteurs. Le kit 4WD est annoncé compatible Arduino, mais rien n'empêche d'y poser une autre carte.
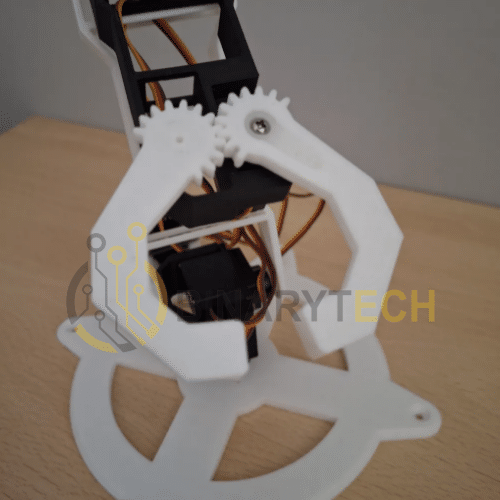
Un bras à servos se commande avec un simple signal PWM, se programme en quelques lignes et convient à l'apprentissage et aux petites manipulations. Un bras à moteur pas à pas, comme le MK3, se positionne plus finement et répète mieux le même mouvement, mais demande des drivers et un réglage plus poussé.
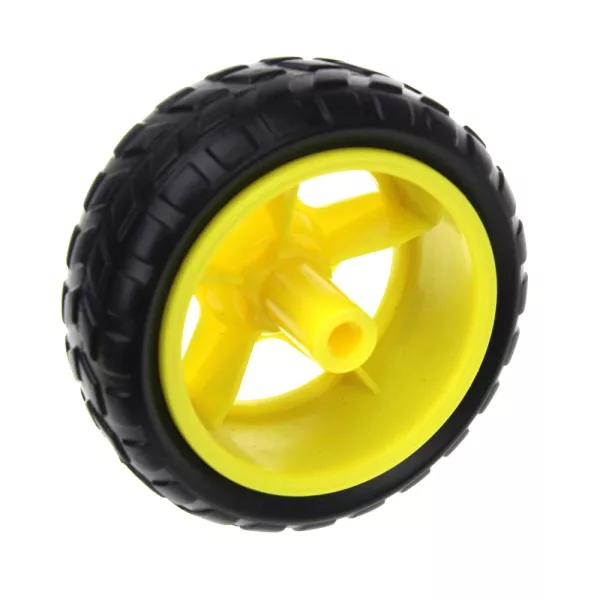
Non. Il faut faire correspondre le diamètre de l'axe et sa forme : les roues 43 mm prévues pour moteur N20 à axe en D ne tiennent pas sur un axe rond lisse ni sur les axes plus gros des motoréducteurs jaune classiques.
En général : une carte de commande, un driver de moteurs (les moteurs ne se branchent pas directement sur les broches), une batterie et des câbles. Des capteurs (distance, suivi de ligne) s'ajoutent selon le comportement souhaité.