
E4ALN47954
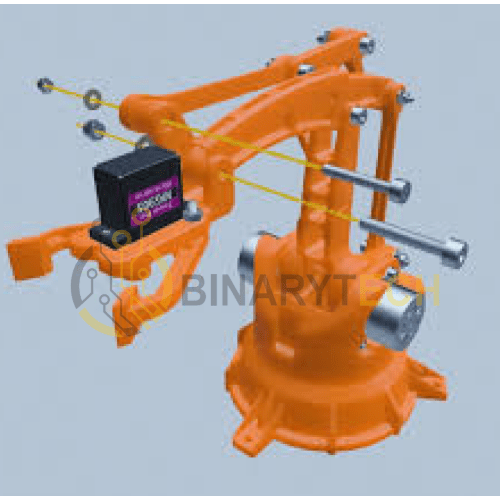
ذراع روبوتية MK3 مع محرك خطوي
5.500,00 د.ج.
12 نتيجة
هياكل سيارات الروبوت، أذرع آلية، عجلات وأطقم للتركيب: القاعدة الميكانيكية للروبوتات القابلة للبرمجة التي تُقاد ببطاقة Arduino أو ESP32.
E4ALN47954
5KHQW46980
B1Q3346976
Q25C146968
PRA8137040
BNQQZ26245
47B1426237
CW25H22927
يُبنى أي روبوت قابل للبرمجة من ثلاثة أجزاء: جزء ميكانيكي (الهيكل، العجلات، المفاصل)، محركات، ثم بطاقة تنفّذ البرنامج الذي تكتبه. هذا القسم يغطي أساساً الجزء الميكانيكي والأطقم الجاهزة، أما بطاقات التحكم فتجدها في قسم أساسيات الروبوتيك.
لا تهمل التغذية الكهربائية: تشغيل عدة محركات في نفس اللحظة يسبّب انخفاض الجهد وإعادة تشغيل البطاقة. اختر بطارية قادرة على توفير تيار الإقلاع، مع درايفر محركات مناسب.
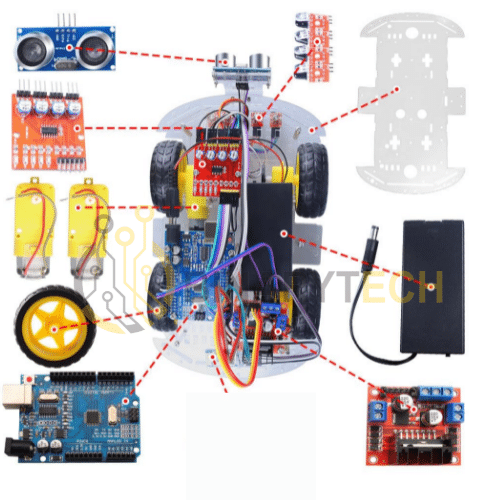
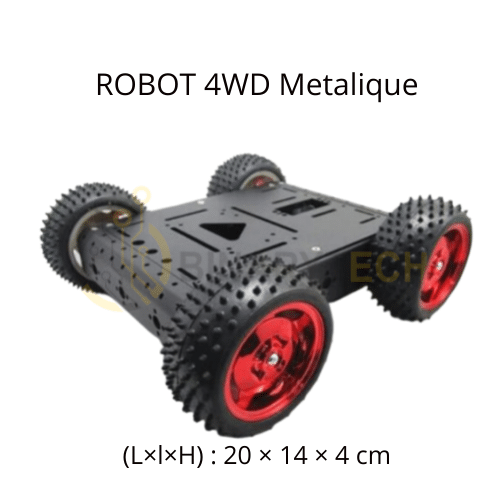
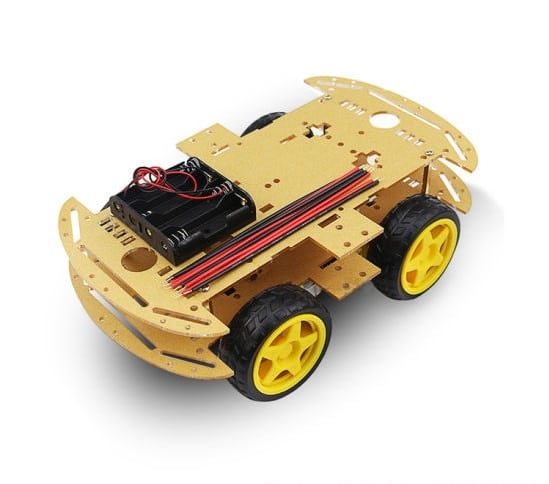
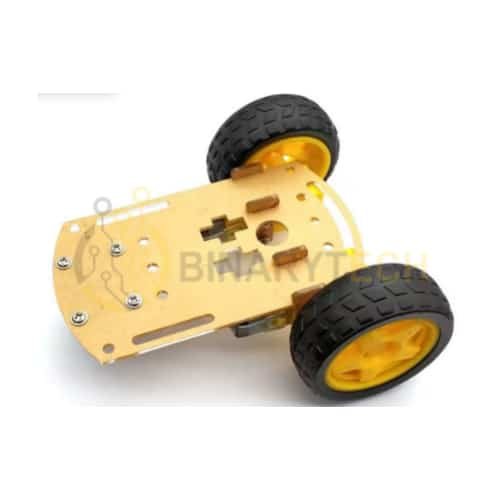
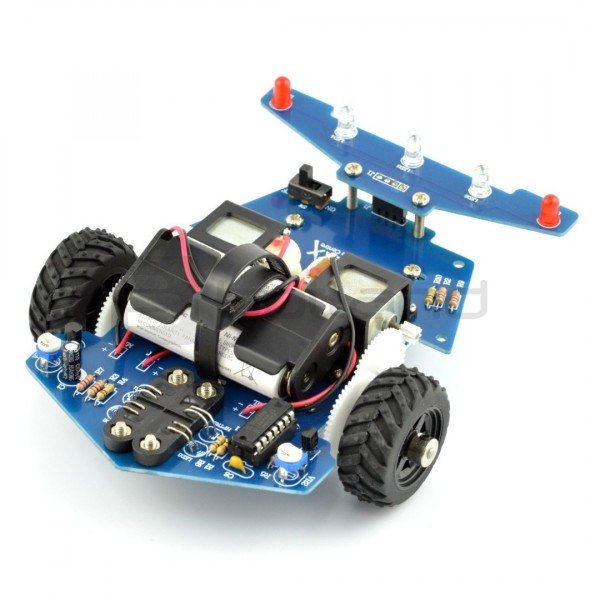
الهيكل ثلاثي العجلات يعتمد على محرّكين وعجلة حرّة، يدور في مكانه ويستهلك طاقة أقل، وهو الخيار التقليدي لروبوت تتبّع الخط. الرباعي يمنح تماسكاً وعزماً أكبر على السجاد والأرضيات الوعرة، مقابل أربعة محركات يجب تغذيتها والتحكم فيها.
نعم، فهي منصّات ميكانيكية محايدة مثقوبة لتثبيت بطاقة Arduino أو ESP32 أو ما يعادلها مع درايفر المحركات. طقم 4WD مذكور صراحة كمتوافق مع Arduino، لكن يمكن استعمال بطاقة أخرى دون مشكلة.
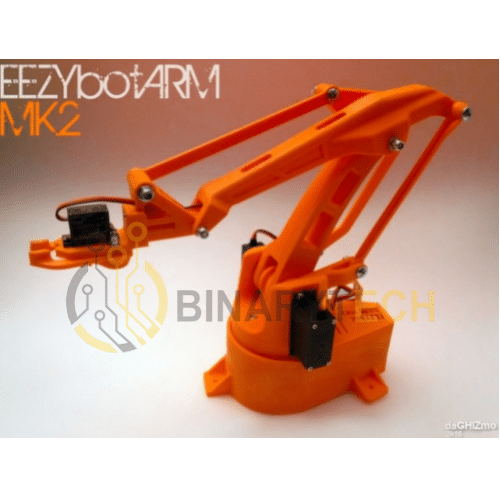
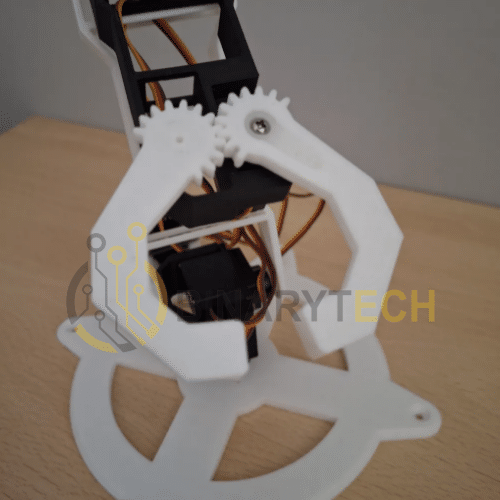
ذراع السيرفو يُقاد بإشارة PWM بسيطة ويُبرمج بأسطر قليلة، وهو مناسب للتعلّم والمناولات الخفيفة. أما الذراع بمحرك خطوي مثل MK3 فيتموضع بدقة أعلى ويعيد نفس الحركة بثبات أكبر، لكنه يتطلب درايفرات وضبطاً أدق.
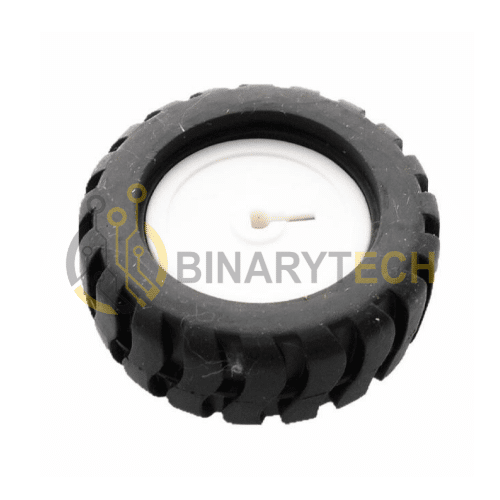
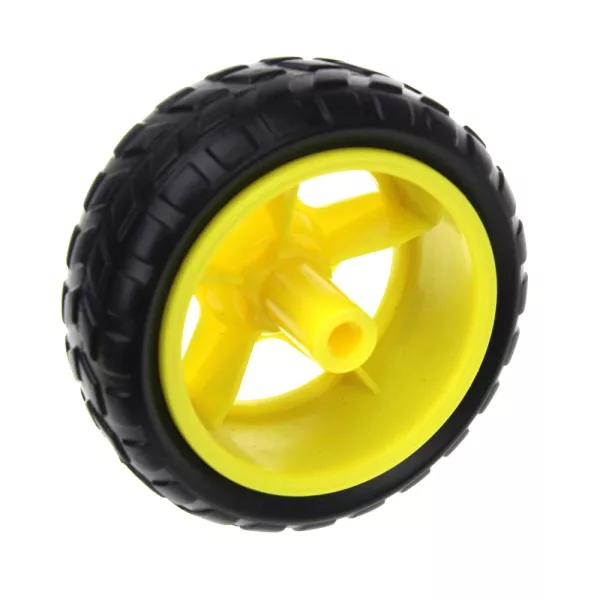
لا. يجب توافق قطر المحور وشكله: عجلات 43 مم المصمّمة لمحرك N20 بمحور D لا تثبت على محور دائري أملس ولا على المحاور الأكبر للمحركات المخفّضة الصفراء المعروفة.
عادةً: بطاقة تحكم، درايفر محركات (لا تُوصَل المحركات مباشرة بأرجل البطاقة)، بطارية وأسلاك. ثم تُضاف الحساسات مثل قياس المسافة أو تتبّع الخط حسب السلوك المطلوب.