ملخص تقني
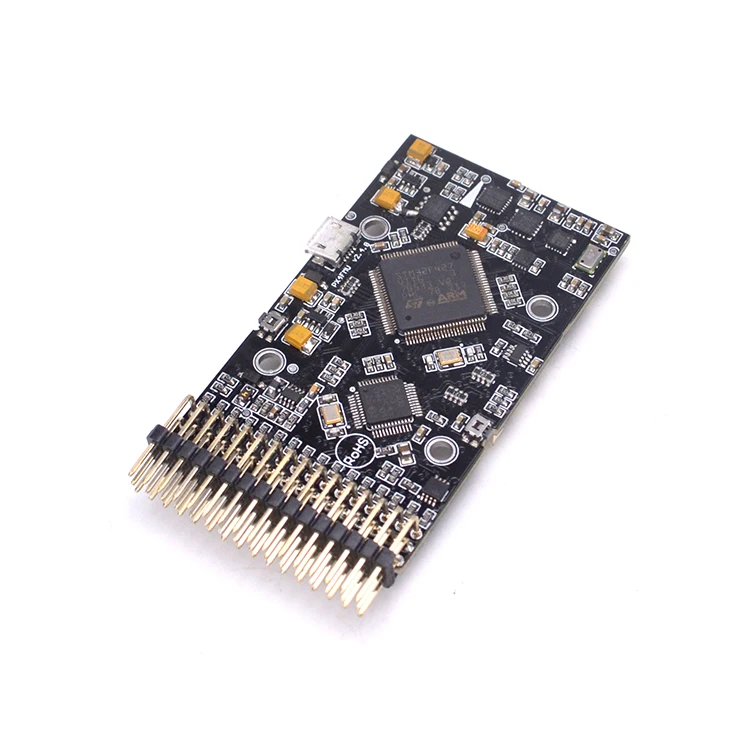
وحدة تحكم في الطيران Pixhawk PX4 PIX 2.4.8 بطيار آلي 32bit مع مفتاح أمان وجرس للطائرات الرباعية متعددة المراوح RC
المميزات:
متوافق مع Alexmos2.2 أو البرنامج الثابت الأقدم، متوافق مع أحدث برنامج ثابت BruGi_050 الألماني، Russian2.2 firmware Tips
جيل جديد من معالجات 32bit القوية للتحكم في الدخل، لوحة دائرة مطبوعة مع PX4FMU + PX4IO
المواصفات:
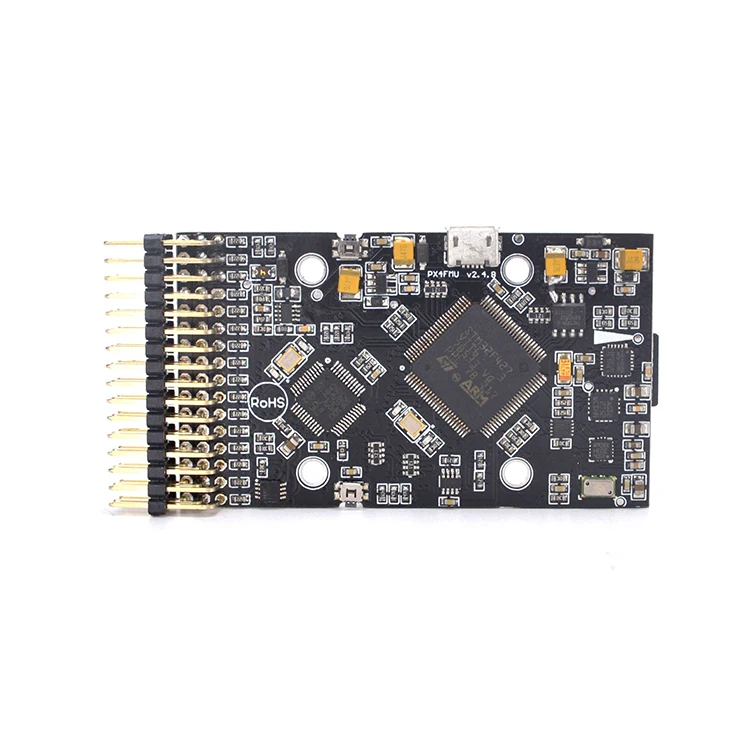
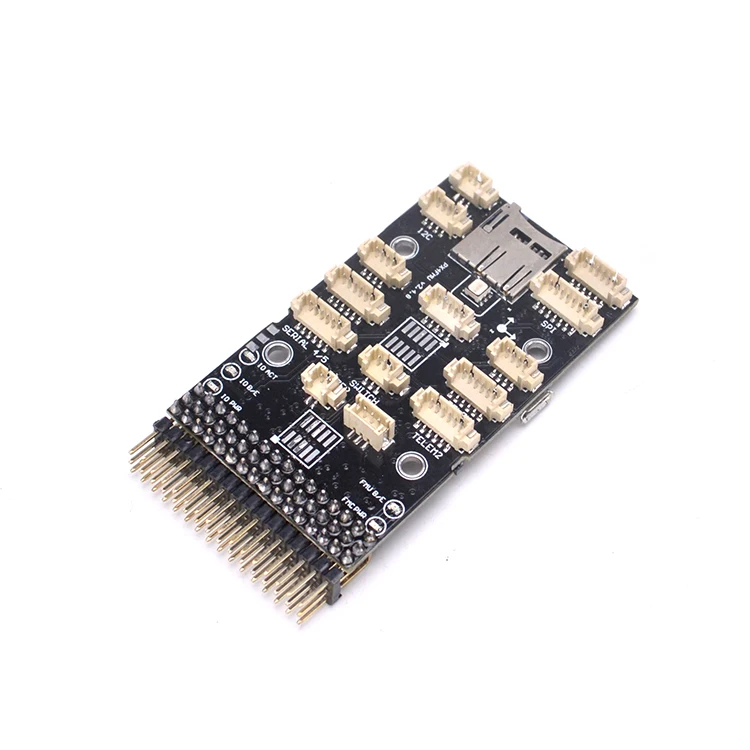
وحدة تحكم في الطيران مفتوحة المصدر للطيار الآلي Pixhawk PX4 32bit V2.4.8 مع مفتاح أمان للجرس
المعالج
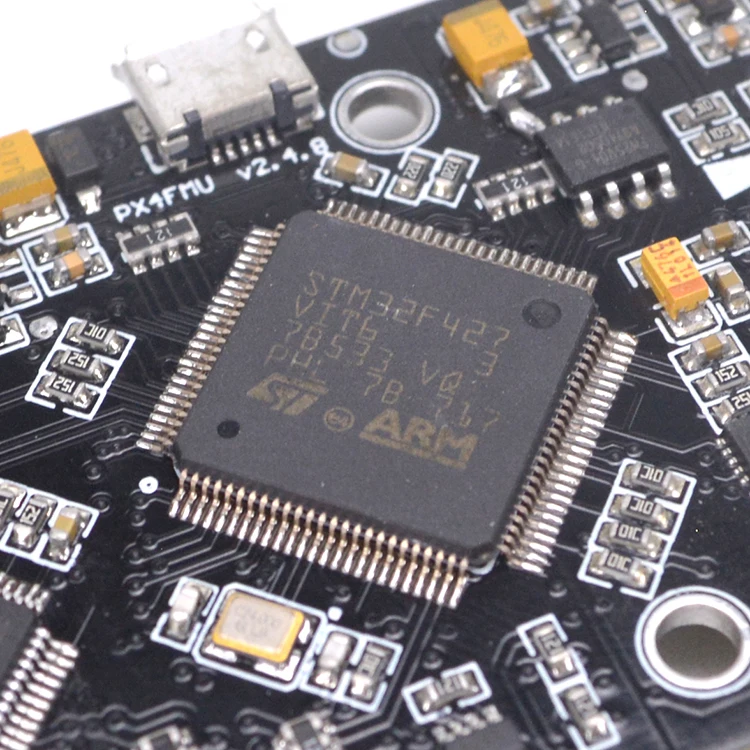
2bit 1.32 STM32F427 فلاش Cortex M4، مع وحدة معالجة الفاصلة العائمة العتادية
2. التردد الرئيسي: 256 K، RAM 168MHz
معالج 3.32bit STM32F103 احتياطي co
المستشعر:
1. جيروسكوب رقمي 3 محاور 16bit L3GD20
2. مقياس تسارع/مقياس مغناطيسية 14/3 محاور LSM303D
3. مقياس تسارع/مقياس مغناطيسية 6 محاور MPU6000
4. بارومتر عالي الدقة MS5611
الواجهة:
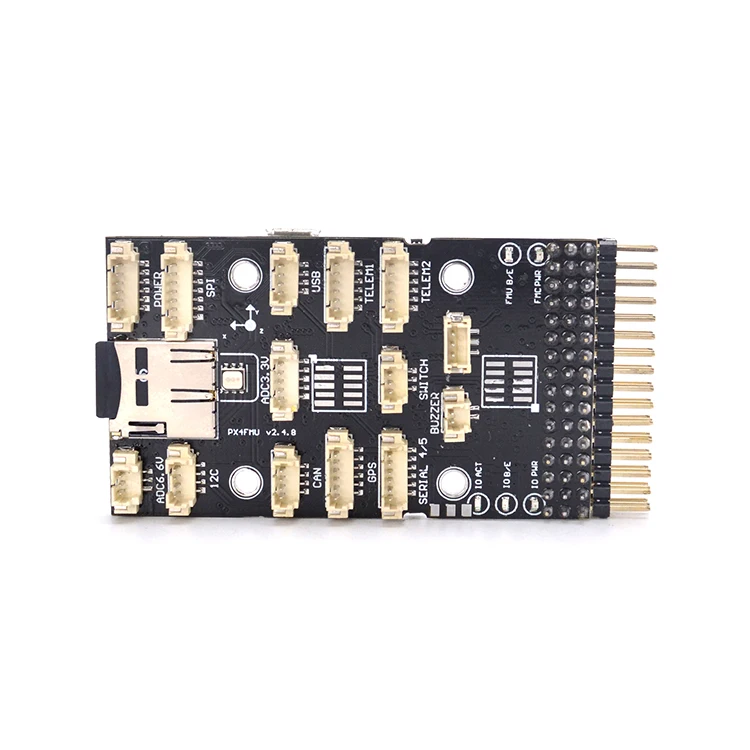
1.5 UART واحد متوافق مع الجهد العالي، 2 مع تحكم عتادي في التدفق
2.2 ناقل CAN
3. دخل مستقبل ساتلي متوافق مع Spektrum DSM/DSM-X
4. دخل وخرج SBUS متوافقان مع Futaba
5. دخل إشارة PPM
6. RSSI (PWM أو دخل جهد)
7. I2C
8. SPI
9.3.3 و6.6 دخل VADC
10. منفذ MICRO USB خارجي
محتويات العلبة:
وحدة تحكم في الطيران Pixhawk 2.4.8 ARM 32bit x 1
زر أمان x 1
بازر x 1
بطاقة TF بسعة 8G (مكتوب عليها البرنامج الثابت IO) x1
وحدة RGB x 1
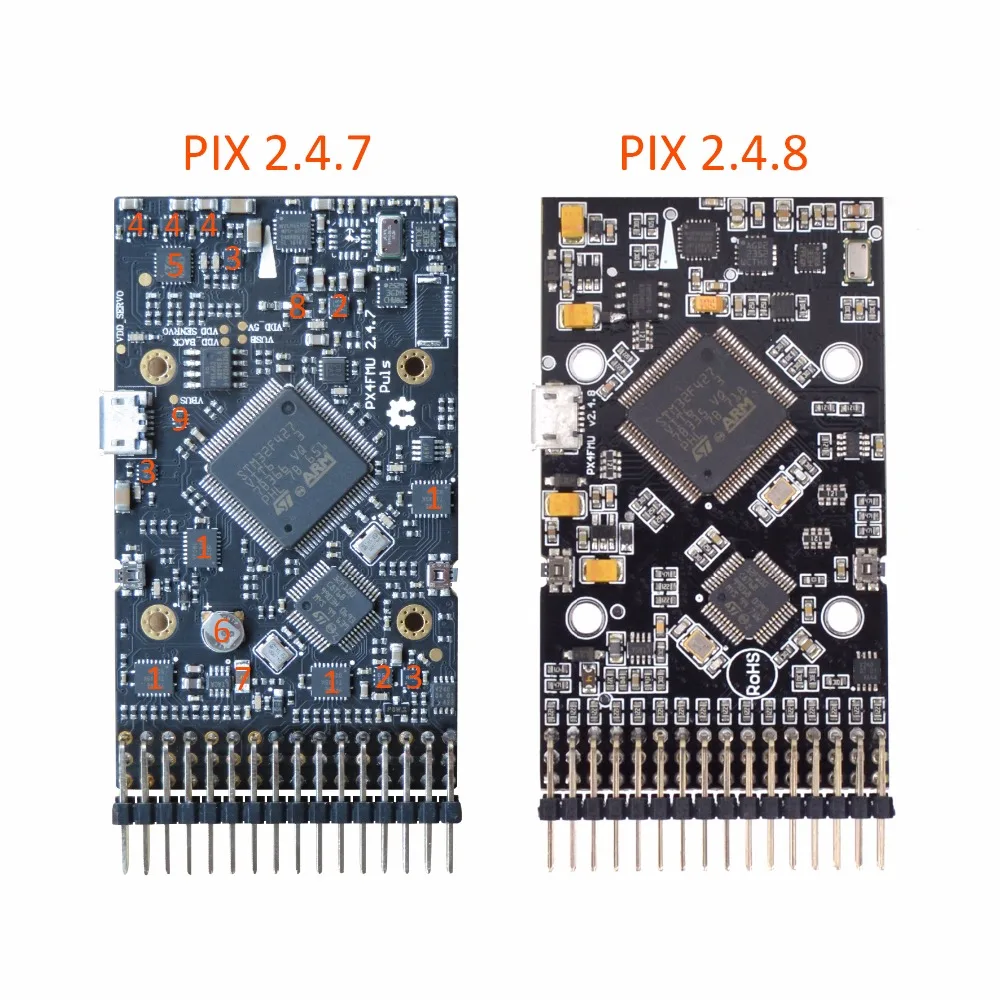
إن PIX 2.4.8 هو إصدار مبسط للتصنيع الذاتي، وإذا كنت بحاجة إلى الإصدار القياسي PIX 2.4.7، يرجى الشراء من هنا.