
Nouveau
P2026111076
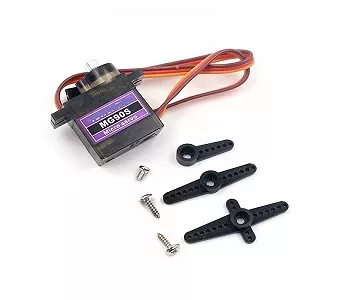
Servomoteur MG90S 360°
900,00 DA
83 résultats
Moteurs et actionneurs pour vos projets en mouvement : servomoteurs SG90 et MG90S, moteurs pas à pas NEMA, motoréducteurs 12 V, pompes, électrovannes et les drivers qui les commandent.
P2026111076

P2026060089

DSVP11N-8PX8SL9R5NO
55CK445225
PS8ZA42718
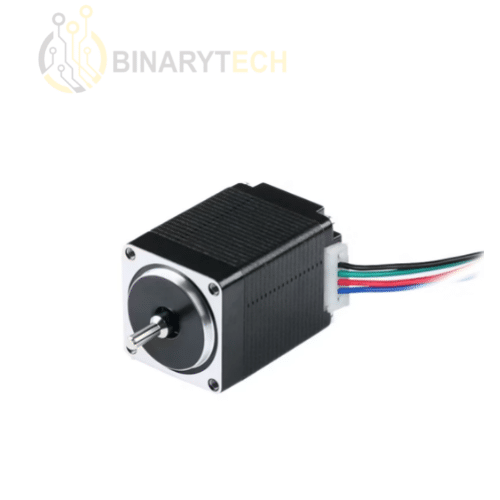
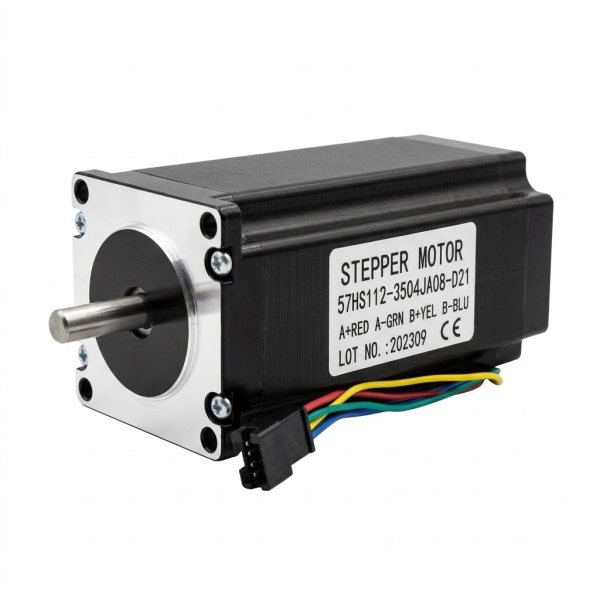
Le choix commence par le mouvement voulu. Pour un bras articulé, une direction de voiture RC ou un volet, un servomoteur comme le SG90 ou le MG90S suffit : il se pilote avec une seule broche PWM et garde un angle précis sur 180°. Pour faire tourner une roue ou une hélice, un motoréducteur type JA12-N20 ou un moteur 12 V DC donne du couple après réduction. Pour un déplacement compté en pas (CNC, imprimante 3D, axe linéaire), il faut un moteur pas à pas : 28BYJ-48 pour les petites charges, NEMA17 pour un axe standard, NEMA23 ou NEMA34 quand le couple monte.
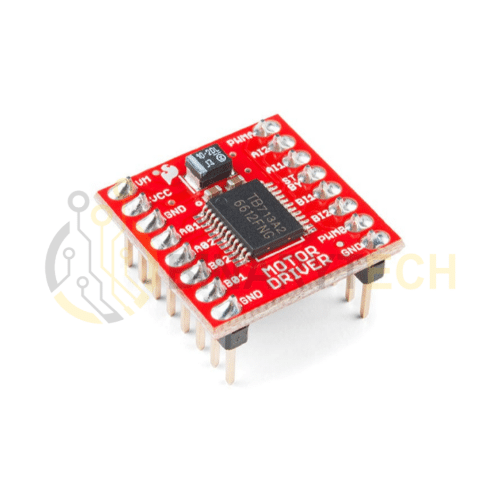
Un moteur ne se branche jamais directement sur une carte Arduino ou ESP32 : il faut un driver dimensionné pour sa tension et son courant.
Pensez aussi à l'alimentation : prévoyez une source capable de fournir le courant de démarrage, qui dépasse largement le courant nominal. Le reste de la gamme se trouve dans Capteurs et robotique.
Un servomoteur se positionne sur un angle limité (180° en général) avec un signal PWM et une électronique interne. Un moteur pas à pas tourne sans limite d'angle, pas par pas, et demande un driver externe ; il convient aux déplacements répétables d'une machine.
Non, une broche de microcontrôleur ne fournit que quelques dizaines de milliampères. Il faut passer par un driver (L298N, TB6612FNG, ULN2003…) et une alimentation séparée pour le moteur, avec les masses reliées.
Un A4988 convient aux courants modérés, un DRV8825 accepte un peu plus de courant et offre un micro-pas plus fin. Pour un NEMA23 ou NEMA34, passez sur un TB6600 ou un DM860H, avec dissipation correcte.
Le 28BYJ-48 est un pas à pas unipolaire à cinq fils ; le ULN2003 est un réseau de transistors Darlington qui commute ses bobines à la place des broches du microcontrôleur. C'est l'association la plus courante pour ce moteur.
Le couple, la taille du carter, la présence d'un réducteur ou d'un encodeur, les engrenages métal plutôt que plastique et la marque font varier le tarif. Un servo à pignons métalliques coûte plus qu'un modèle plastique de taille identique.